Walk 行走
静态行走周期中保持三条腿支撑,另一条腿处于摆动相。
03 / 本科毕业设计
一个以四足机器人模型、运动学、足端轨迹和步态时序为核心的本科控制项目,在 Webots 中形成可复现的仿真验证流程。
01 完成范围
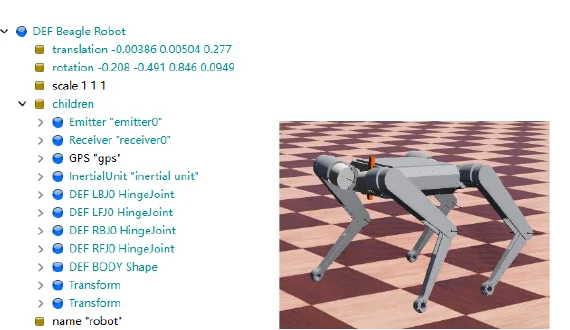
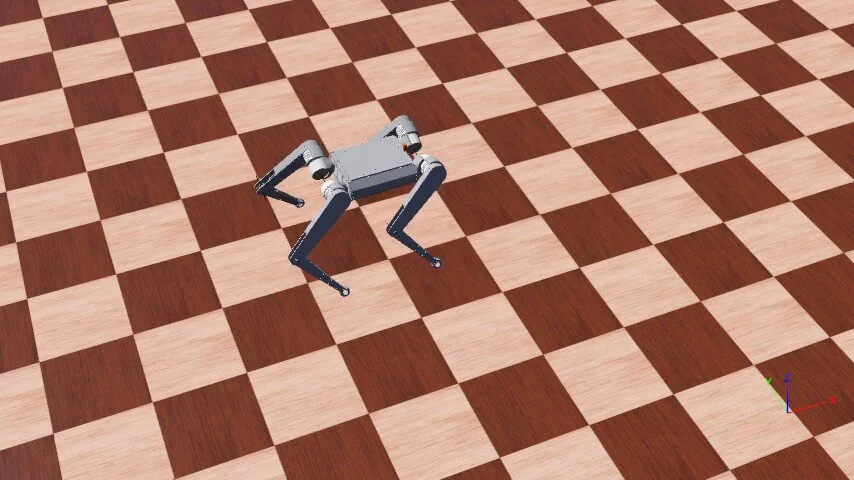
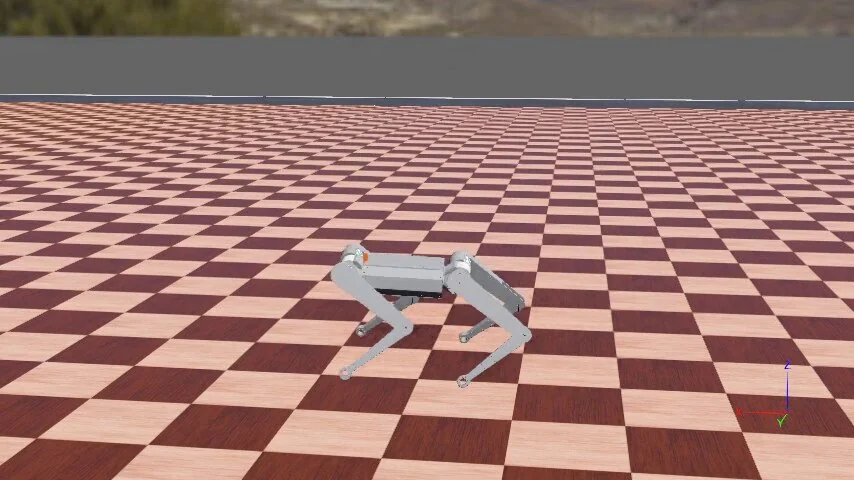
我参考实体样机建立了 Webots 四足机器人虚拟模型,推导正逆运动学,并在仿真中验证规划步态。硬件工作包括配电板焊接调试和电机调试;实体机器人与完整主控集成尚未完成。
02 控制链路
03 足端轨迹选择
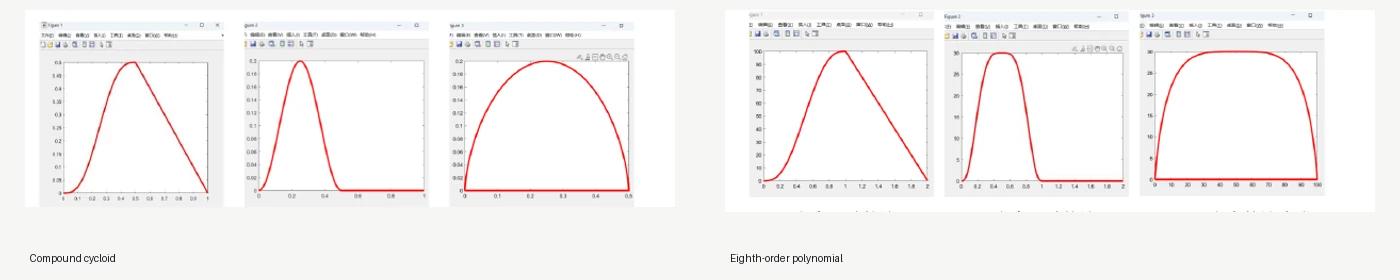
使用 MATLAB 绘图并结合 Webots 运行结果比较复合摆线与八次多项式足端轨迹。论文记录显示,复合摆线在仿真中表现出更稳定的运动行为;这是定性仿真结论,不是性能基准测试。
04 步态实现
静态行走周期中保持三条腿支撑,另一条腿处于摆动相。
通过对角腿组交替进入摆动相和支撑相,实现前进与后退。
保持相近的相位结构,将足端位移改为横向方向。
围绕机身中心变换足端目标位置,实现原地转向。
四条腿使用共享抬腿轨迹协同进入跳跃动作。
05 仿真证据
06 动作演示
07 可复现实验设置
步态周期 0.4 秒
步态周期 0.8 秒
步态周期 0.25 秒
抬腿高度 10 cm,步长 11 cm
08 限制与后续方向
09 工具与职责
Webots · C · MATLAB · 正逆运动学 · 复合摆线 · 步态规划
返回精选项目